Зачем роботу рука, которая живёт своей жизнью
Механическая кисть из швейцарской лаборатории научилась передвигаться на кончиках пальцев по командам оператора, подниматься после падения и нажимать кнопки клавиатуры. Зрелище напоминает «Вещь» из «Семейки Аддамс», но исследователи хотят использовать такую руку гораздо практичнее: отправлять её туда, куда не пролезает корпус робота.
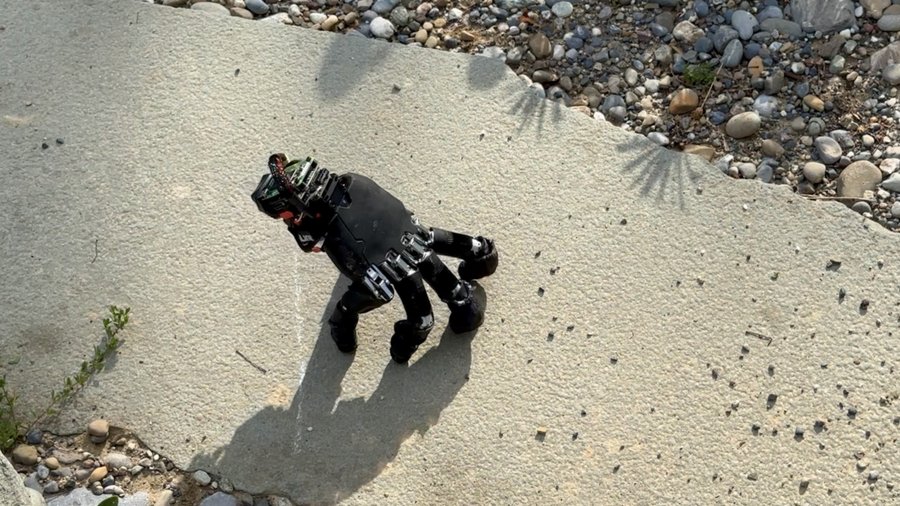
Скриншот: ScienceAlert
Робототехник Роберт Кацшманн рассказал, что в будущем робот сможет отправлять руку в пространство, куда не войдёт его тело, чтобы осмотреть объект, задействовать орган управления или передвинуть предмет, а затем вернуть руку обратно.
Читайте также: Роботы, жанглирующие шариком
Исследователи из ETH Zurich взяли коммерчески доступную роботизированную кисть WUJI и не стали переделывать её пальцы. К ней добавили аккумулятор, небольшой компьютер и датчик движения. Вся конструкция весит 818 граммов, а электроника и источник питания закреплены на тыльной стороне кисти.
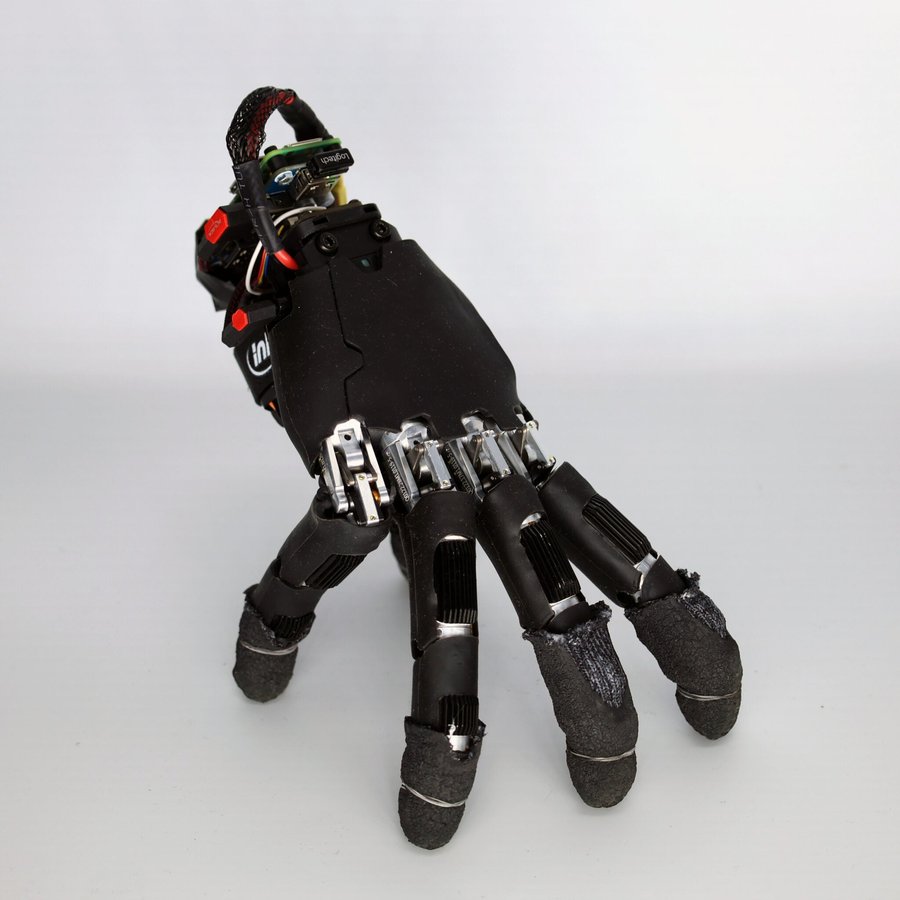
Кисть стоит на кончиках пальцев, на спине у неё батарея, компьютер и датчик движения. Фото: ETH Zurich / Soft Robotics Lab / ScienceAlert
Почему ходить пальцами оказалось сложно
Если поставить обычную руку на стол кончиками пальцев и поднять один палец, остальные сохранят равновесие. Роборуке приходится делать то же самое, но одновременно удерживать весь собственный вес и перемещать опору.
«У пальцев разная длина, а большой палец расположен сбоку, поэтому ходьба получается неловкой», — объяснил первый автор работы, докторант Амирхоссейн Каземипур. Кроме того, кисть должна сохранять устойчивость во время контакта с предметами.
Роботизированные руки уже умеют выполнять тонкие операции, однако обычно их переносит в нужное место манипулятор. В этом проекте те же пальцы должны были одновременно обеспечивать движение и опору, а также взаимодействовать с предметами.
Сначала движения отрабатывали в компьютерной симуляции с помощью обучения с подкреплением. За продвижение в заданном направлении программа начисляла баллы, а за нежелательные действия, например сильное раскачивание, снижала оценку. После множества попыток система научилась выбирать действия, которые давали лучший результат.
Для пальцев разной длины исследователи задали исходные положения, соответствующие естественной позе кисти. Отклонение от них уменьшало награду, но в направлении движения оставляло больше свободы. Благодаря этому программа находила рабочую походку, не получая подробной инструкции для каждого шага.
Затем учёные измерили, как суставы реагируют на команды и как кончики пальцев скользят по поверхности. Эти данные помогли перенести движения из симуляции на настоящую кисть. «Ключом стало обучение с учётом формы руки и тщательное согласование симуляции с реальным устройством», — сказал Каземипур.
От деревянного пола до гравия
Во время демонстраций кисть проползла по 14 типам поверхностей. Среди них были деревянный пол, металлическая решётка, трава и гравий. Оператор задавал направление с помощью игрового контроллера, а встроенная программа сама координировала движения пальцев и удержание равновесия. Камеры для этого не использовались.
В испытаниях на коврике кисть двигалась со средней скоростью 9,3 сантиметра в секунду. Такой результат получили в 21 заезде. Исследователи также обучили её самостоятельно вставать после падения: это удалось сделать в 21 из 25 попыток. В четырёх неудачных случаях пальцы цеплялись друг за друга.
После этого учёные проверили, может ли один палец оторваться от поверхности и выполнить отдельную задачу. В 29 из 32 последовательных команд кисть нажала нужную стрелку на клавиатуре.
Навык использовали в игре Sokoban, где нужно передвигать ящики по игровому полю. Человек выбирал ходы, а роботизированная кисть вводила их с клавиатуры без визуальной обратной связи.
Для работы с настоящим предметом потребовалась другая система. Камера над рабочей зоной отслеживала положение кисти и кубика. Получая эти данные, рука приближалась к кубику и толкала его к цели, сохраняя равновесие.
Что пока не умеет робот
Для каждого навыка исследователи создали отдельный контроллер. Следующий шаг — объединить их в длинные последовательности действий, повысить надёжность и снабдить кисть собственным зрением.
Демонстрации на открытом воздухе пока не показывают, насколько стабильно она будет двигаться по незнакомому рельефу. Целями на будущее остаются автоматическое отсоединение кисти от большого робота и её последующее подключение обратно.
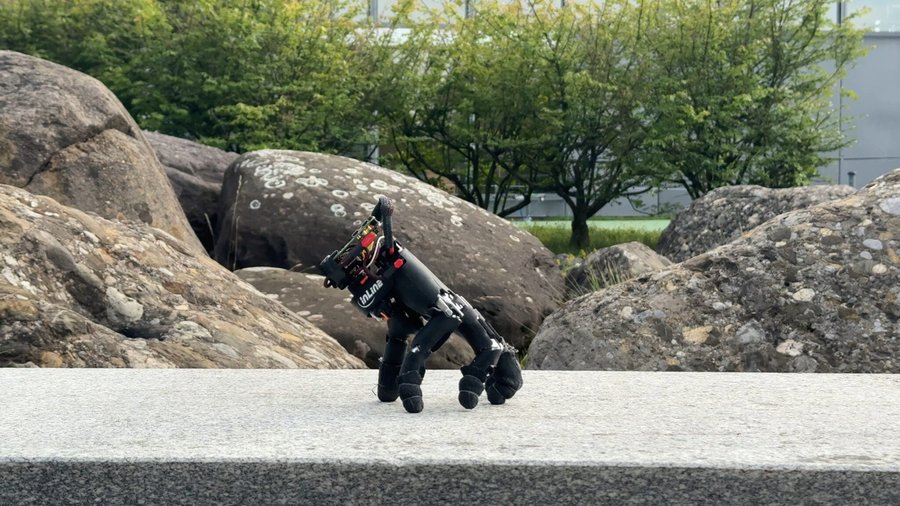
Роборука идёт по каменному парапету на улице, неся свои батарею и компьютер. Фото: ETH Zurich / Soft Robotics Lab / ScienceAlert
По словам Кацшманна, в будущем руке могут пригодиться механизмы, похожие на мышцы. Они позволили бы менять жёсткость конструкции и мягче взаимодействовать с предметами. Пока же робот освоил лишь часть движений, необходимых для выхода за пределы собственного манипулятора.
Работа опубликована в виде препринта на платформе arXiv и ещё не прошла рецензирование.


Комментарии 0